Memorizzare il metodo di Schröder come strategia efficiente per stimare le radici della molteplicità sconosciuta
Aug 31, 2023
Astratto:
In questo articolo proponiamo, per quanto a nostra conoscenza, il primo schema iterativo con memoria per trovare radici la cui molteplicità non è nota esistente in letteratura. Migliora l'efficienza di una procedura simile senza memoria grazie a Schröder e può essere considerata come un seme per generare metodi di ordine superiore con caratteristiche simili. Una volta studiato il suo ordine di convergenza, se ne analizza la stabilità evidenziandone le buone proprietà, e lo si confronta numericamente in termini di bacini di attrazione con schemi simili senza memoria per la ricerca di radici multiple.
La memoria è una parte importante dell’intelligenza umana e una necessità per l’apprendimento, il pensiero, la creazione e la vita umana. Ma molte persone scoprono che la loro memoria è insufficiente e spesso dimenticano cose importanti. La qualità della memoria è strettamente correlata all'iterazione della memoria.
La cosiddetta iterazione della memoria si riferisce al continuo rafforzamento e consolidamento della memoria nel processo di apprendimento ripetuto di un determinato punto di conoscenza o abilità, e infine trasformato in memoria a lungo termine. Questo processo non solo aiuta a consolidare i ricordi, ma ne migliora anche la quantità e la qualità.
Quindi, come iterare bene la memoria? Innanzitutto è necessario comprendere appieno i contenuti didattici. Solo attraverso una comprensione profonda la conoscenza può essere veramente impressa nella mente ed evitare l'oblio. In secondo luogo, continua a rivedere. Rivedere ripetutamente la conoscenza appresa aiuta il cervello ad approfondire l'impressione di riconoscimento, ragionamento e comprensione della conoscenza, migliorando così la memoria a lungo termine. Infine, utilizzare una varietà di metodi per facilitare l'iterazione della memoria. Ad esempio, puoi rendere la tua memoria più approfondita creando mappe mentali, rivisitazioni, ecc.
In breve, la memoria iterativa è un processo complesso e importante che richiede uno sforzo e una perseveranza continui. Solo trattando la memoria iterativa come uno stile di vita e integrandola in tutti gli aspetti dello studio, del lavoro e della vita quotidiana possiamo migliorare continuamente la nostra memoria, permetterci di affrontare meglio le complesse sfide di apprendimento e di lavoro e mostrare un nuovo stile personale. La pasta di carne è un materiale medicinale tradizionale cinese che ha molti effetti unici, uno dei quali è il miglioramento della memoria. L'efficacia della carne macinata deriva da una varietà di principi attivi in essa contenuti, tra cui acido carbossilico, polisaccaridi, flavonoidi, ecc. Questi ingredienti possono promuovere la salute del cervello attraverso vari canali.

Fai clic su Conosci 10 modi per migliorare la memoria
Parole chiave:
Equazioni non lineari; metodi iterativi con memoria; radici multiple; senza derivati; efficienza; stabilità.
1. Introduzione
Esistono in letteratura (vedi, ad esempio, Riferimento [1–8]) numerosi metodi iterativi senza memoria, che coinvolgono o meno derivate, progettati per stimare le radici multiple di un'equazione non lineare f(x)=0, ma la maggior parte di essi necessita della conoscenza della molteplicità m di queste radici.
È noto che il metodo Schröder [9]:

essendo un parametro reale, richiede 4 valutazioni di funzioni per passo e non è più esente da derivate. Questo metodo di Traub-Steffensen su g è troppo costoso e non viene ulteriormente considerato.
Il vantaggio principale dello schema di Schröder è la sua indipendenza dalla conoscenza della molteplicità della funzione non lineare, in contrasto con il metodo di Newton modificato per radici multiple,
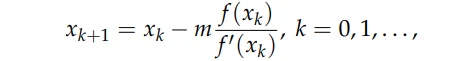
dove m è la molteplicità di , che in questo caso deve essere nota. Anche questo schema è dovuto a Schröder (vedi anche Riferimento [9]), e lo denotiamo con SM2. Questo schema è convergente del secondo ordine e, quindi, ottimale, nel senso della congettura di Kung-Traub, (poiché utilizza due nuove valutazioni funzionali per iterazione; vedere il Riferimento [10]). Richiede però la conoscenza della molteplicità, mentre SM1 non la usa; tuttavia, lo svantaggio principale dello schema SM1 è la sua bassa efficienza, poiché deve valutare tre funzioni non lineari (f(x), f 0 (x) ef 00(x)) per iterazione.
Il nostro obiettivo in questo manoscritto è duplice: da un lato, vorremmo aumentare l'efficienza dello schema SM1, mantenendo la sua capacità di trovare radici multiple di molteplicità m senza conoscere m e, dall'altro, combinare nello stesso algoritmo la capacità di trovare più radici con l'uso di più di un'iterazione precedente. Quindi, proponiamo uno schema iterativo con memoria per stimare radici multiple di molteplicità sconosciuta. Per quanto ne sappiamo, non esiste in letteratura alcuna procedura iterativa che soddisfi queste proprietà.
Nell'analisi della convergenza dello schema proposto è necessario tenere conto di alcuni aspetti, poiché si tratta di un metodo iterativo con memoria, quindi è necessario considerare l'errore in diverse iterazioni precedenti e anche la molteplicità della radice m dovrebbe essere un elemento chiave della manifestazione, anche se non se ne conosce il valore specifico. A questo proposito si noti che f (q) ( ) {{0}} per q=1, 2, . . . , m − 1 e f (m) ( ) 6= 0. Quindi, le espansioni di Taylor intorno a f e f 0 che appaiono nell'espressione iterativa dovrebbero tenere conto di questa informazione.

D'altra parte, poiché lo schema proposto è una procedura iterativa che utilizza tre iterazioni precedenti per calcolare quella successiva, è necessario esprimere l'equazione di errore in termini degli errori corrispondenti e, da essa, dedurre il suo ordine di convergenza. Ciò è ottenuto utilizzando un risultato classico di Ortega e Rheinboldt [11], presentato di seguito.
Teorema 1. Sia ψ un metodo iterativo con memoria che genera una sequenza {xk} di approssimazioni alla radice , e lasciamo che questa sequenza converga a . Se esiste una costante diversa da zero η e numeri positivi ti, i=0, 1, . . . , m, tale che la disuguaglianza

In questo manoscritto, la Sezione 2 è dedicata alla progettazione e all'analisi della convergenza del metodo iterativo proposto senza derivate con memoria per trovare radici multiple (senza la conoscenza della sua molteplicità). Nella Sezione 3, la sua stabilità viene analizzata per dedurre la sua dipendenza dalle stime iniziali sia per le radici semplici che per quelle multiple. Nella Sezione 4, le prestazioni numeriche del metodo vengono verificate su diverse funzioni di test analizzate, nonché sui corrispondenti bacini di attrazione, rispetto ai metodi Schröder esistenti.
2. Progettazione e analisi di convergenza
Il nostro punto di partenza è lo schema senza derivate con memoria dovuto a Traub [12],


Il vantaggio principale di questo schema è la sua capacità di trovare radici semplici e multiple di una funzione non lineare senza la conoscenza della molteplicità, con migliore efficienza di SM1. Certamente, utilizzando l'indice di efficienza di Ostrowski [13], ISM1=2 1 3 ≈ 1.25992 è inferiore a IgTM=1.841 2 ≈ 1.35647, dove ciascun indice I è calcolato come p 1 d, con p essendo l'ordine di convergenza del metodo, e d la quantità di nuove valutazioni funzionali per iterazione.
Nella sezione successiva verrà effettuata un'analisi dinamica di questo schema, per mostrare la sua prestazione qualitativa su radici semplici e multiple. Trattandosi di un metodo iterativo con memoria, è necessario utilizzare la dinamica reale multidimensionale.
3. Studio qualitativo dei metodi iterativi proposti con memoria per radice multipla
Notiamo che il nostro metodo utilizza tre iterazioni precedenti per generare quella successiva; quindi si può esprimere in generale a

dove x0, x−1 e x−2 sono le stime iniziali. Utilizzando la procedura definita in Riferimento [14], questo metodo può essere descritto come un sistema dinamico multidimensionale reale discreto e il suo comportamento qualitativo può essere analizzato
La prestazione qualitativa del sistema dinamico ha un elemento chiave nella caratterizzazione dei loro punti fissi, in termini di stabilità. Per calcolare i punti fissi di 1 SF Υ si può definire una funzione vettoriale ausiliaria M: R3 −→ R3, relativa a 1 SF Υ utilizzando:

Inoltre, se esiste un autovalore λi della matrice Jacobiana M{{0}} valutato in un punto fisso x ∗ che soddisfa |λi|< 1 e un altro λj tale che |λj|> 1, allora x ∗ si dice punto fisso della sella. Come estensione del concetto in dinamica unidimensionale, se gli autovalori di M0 (x ∗ ) soddisfano |λj |=0 per tutti i valori di j=1, 2, . . . , m, quindi, il punto fisso x ∗ non è solo attrattivo ma anche sovraattrattivo. Pertanto, il metodo ha convergenza quadratica, almeno sulla classe di funzioni non lineari che derivano la funzione razionale (vedi Riferimento [12]).
Considerando x ∗ un punto fisso attrattivo di M, il suo bacino di attrazione A(x ∗ ) è definito come l'insieme delle preimmagini di qualsiasi ordine

Le prestazioni qualitative di diversi schemi iterativi progettati per risolvere equazioni non lineari con radici multiple sono state studiate da diversi autori (vedere, ad esempio, Riferimento [17–19]). È stato realizzato utilizzando dinamiche complesse discrete, poiché tutti questi schemi sono privi di memoria. In questi studi si è ottenuto che, quando un metodo iterativo (senza memoria) progettato per la ricerca di radici multiple agisce su una funzione non lineare con radici sia semplici che multiple, è abbastanza usuale che i bacini di attrazione delle radici semplici siano più stretti di quelli con radici multiple. Infatti, quelle semplici radici possono definire punti fissi della funzione razionale che risultano repulsivi. Pertanto, il metodo iterativo dovrebbe essere in grado di trovare solo più radici.

La seguente analisi qualitativa viene effettuata su p(x)=(x + 1)(x − 1) m, m Maggiore o uguale a 1 in modo che la capacità dello schema di trovare sia semplici che vengono testate radici multiple (con molteplicità m).

Uno strumento molto utile per visualizzare i risultati analitici è il piano dinamico del sistema, composto da un insieme di diversi bacini di attrazione. Qui, il piano dinamico del metodo proposto gTM viene costruito calcolando l'orbita di una mesh di 800 × 800 punti iniziali (z, x) per un valore fisso di w nella griglia iniziale. Poiché gli schemi iterativi devono iniziare con tre stime iniziali, generiamo una mesh di piani dinamici, ciascuno dei quali con un valore fisso di w nell'intervallo [−1.75, 1.75]. In questi ritratti di fase, ogni punto della mesh è dipinto in colori diversi (arancione e verde in questo caso), a seconda dell'attrattore verso cui convergono (contrassegnato come una stella bianca), con una tolleranza di 10−3. Inoltre, appaiono in nero se l'orbita non ha raggiunto alcun punto fisso attrattivo in un massimo di 500 iterazioni. Quando il valore fisso di w viene modificato in un vettore di valori appartenenti a [−1.75, 1.75], si ottiene una composizione di cifre per ciascuna molteplicità, dando origine a una sorta di diagramma di contorno.
Nella Figura 1 mostriamo le prestazioni dello schema gTM su p(x), ovvero dell'operatore razionale TM per radici semplici. Osservando il comportamento per i diversi grafici con le tre prime iterazioni variabili ciascuna in [−2, 2], si nota l'ammissibilità stabile. I bacini di attrazione delle radici sono gli unici; sono ampi, e l'unica prestazione diversa (migliore di altre in termini di semplicità del confine tra i bacini) è il caso w=0, dove la funzione razionale è semplificata. In tutti i casi si osserva che l'unico comportamento possibile del metodo gTM è la convergenza alle radici.


D'altra parte, nella Figura 2, mostriamo una prestazione molto simile quando una delle radici è doppia e l'altra è semplice. I bacini di attrazione sono altrettanto ampi, e questo comportamento è molto simile quando si sono esplorate altre molteplicità. Inoltre in questo caso si vede che si ha solo convergenza verso le radici, in quanto le zone più scure hanno solo una convergenza più lenta, a causa della maggiore complessità del confine dei bacini di attrazione.


4. Prestazioni numeriche e test dinamici
In questa sezione confrontiamo tre metodi, vale a dire SM2 (che richiede la conoscenza della molteplicità), SM1 e gTM (derivato dal metodo di Traub). Gli ultimi due metodi non richiedono la conoscenza della molteplicità, ma richiedono valutazioni funzionali aggiuntive per passo di iterazione (tre nel caso di SM1, due nel caso gTM).
I metodi vengono confrontati sia qualitativamente attraverso i dati dei bacini di attrazione, sia quantitativamente attraverso diverse misure. Queste misure rappresentano il tempo di esecuzione della CPU per eseguire il metodo sui punti in un quadrato 6 x 6 centrato nell'origine. Abbiamo diviso il quadrato con linee orizzontali e verticali uniformemente distribuite e abbiamo preso tutti i punti di intersezione come punti iniziali per il processo iterativo.
Per TM, un metodo con memoria, abbiamo dovuto prendere due punti iniziali aggiuntivi x−1=x0 + d e x−2=x0 + 2d, dove d è il spaziatura delle linee. Un altro criterio raccolto dal codice è il numero medio di iterazioni per punto (AIPP), ma, poiché i metodi richiedono un numero diverso di valutazioni funzionali per passaggio, abbiamo preso il numero medio di funzioni per punto (AFPP). Il terzo criterio è il numero di punti divergenti (DP), ovvero il numero di punti per i quali il metodo non converge in 40 iterazioni utilizzando una tolleranza di 10−7.


Sulla base della Figura 3, è chiaro che SM1 e SM2 hanno bacini simili e che gTM ha più lobi sul confine tra i due bacini. Dalla Figura 4 notiamo che gTM è migliore di SM1. Nelle prossime 3 figure, gTM è il migliore, con bacini di attrazione più ampi e aree nere più strette di non convergenza verso le radici. Questa prestazione vale anche per la funzione non polinomiale f5. Inoltre, nella Figura 8, si può notare che i bacini di attrazione del metodo SM2 sono più ampi rispetto al nostro metodo gTM.
Facciamo ora riferimento ai dati nelle tabelle 1-3. Il tempo di esecuzione della CPU in secondi è riportato nella Tabella 2. SM2 è costantemente più veloce degli altri. Se la molteplicità non è nota, allora gTM è più veloce di SM1, ad eccezione del primo esempio. In media, gTM è più veloce di SM1.

Il numero medio di valutazioni di funzione per punto (vedere Tabella 2) è il più alto per SM1 in tutti gli esempi. Tieni presente che l'ultimo esempio è il più difficile per tutti i metodi. Il numero di punti divergenti è il più basso per gTM per gli esempi 1, 3 e 4. SM1 ha il maggior numero di punti divergenti per i primi 6 esempi, ma, nell'ultimo esempio, gTM ha ottenuto risultati scarsi ed è arrivato al terzo posto assoluto. Il metodo SM2 è risultato il migliore, in media, per le 3 categorie seguito da gTM per 2 categorie.
5. Conclusioni
È stato costruito un nuovo schema iterativo con memoria con la capacità di trovare radici sia semplici che multiple (senza la necessità di conoscerne la molteplicità). Per quanto ne sappiamo, è il primo metodo con queste proprietà in letteratura. È stato dimostrato che il suo ordine di convergenza è di circa 1,84 con due nuove valutazioni funzionali per iterazione; si ottiene così lo schema per migliorare l'efficienza dello schema Schröder senza memoria SM1, che ha proprietà simili. Utilizzando dinamiche reali discrete multidimensionali e polinomi di basso grado con radici semplici e multiple, è stata analizzata la stabilità dello schema proposto, mostrando ampie aree di convergenza per entrambi i tipi di radici.
Nell'ultima sezione, i metodi Schröder e gTM eseguiti su diversi esempi ci hanno permesso di concludere che, se la molteplicità è nota in anticipo, allora SM1 e gTM non possono competere, anche se gTM è migliore di SM1. Tuttavia, quando la molteplicità non è nota, il metodo gTM proposto mostra ottime prestazioni e migliore efficienza rispetto ai metodi SM1, in termini di tempo di esecuzione, costo computazionale e ampiezza dei bacini di attrazione.

Contributi dell'autore:
Concettualizzazione, AC e JRT; metodologia, BN; software, AC e BN; convalida, BN; analisi formale, JRT; indagine, AC; scrittura: preparazione della bozza originale, AC e BN; scrittura: revisione e editing, JRT; supervisione, BN e JRT Tutti gli autori hanno letto e accettato la versione pubblicata del manoscritto.
Finanziamento:
Questa ricerca è stata parzialmente supportata da PGC2018-095896-B-C22 (MCIU/AEI/FEDER, UE).
Dichiarazione di consenso informato:
Non applicabile.
Ringraziamenti:
Gli autori desiderano ringraziare i revisori anonimi per i loro suggerimenti e commenti che hanno migliorato la versione finale di questo manoscritto.
Conflitto di interessi:
Gli autori dichiarano assenza di conflitto di interesse.
Riferimenti
1. Petkovic, M.; Neta, B.; Petkovic, L.; Džuni´c, J. Metodi multipunto per risolvere equazioni non lineari; Stampa accademica: Oxford, Regno Unito, 2013.
2. Amat, S.; Busquier, S. Progressi nei metodi iterativi per equazioni non lineari; SEMA SIMAI Springer Serie 10; Springer: Cham, Svizzera, 2016.
3. Behl, R.; Cordero, A.; Torregrosa, JR Un nuovo schema ottimale senza derivate di ordine superiore per radici multiple. J. Calcolo. Appl. Matematica. 2021, 113773, in corso di stampa. [RifCroce]
4. Kumar, S.; Kumar, D.; Sharma, JR; Cesarano, C.; Aggarwal, P.; Chu, YM Un algoritmo numerico ottimale senza derivate del quarto ordine per radici multiple. Simmetria 2020, 12, 1038. [CrossRef]
5. Akram, S.; Akram, F.; Junjua, M.; Arshad, M.; Afzal, T. Una famiglia di funzioni iterative ottimali dell'ottavo ordine per radici multiple e la sua dinamica. J. Matematica. 2021, 77, 1249–1272.
6. Sharma, JR; Arora, H. Una famiglia di metodi iterativi del quinto ordine per trovare radici multiple di equazioni non lineari. Numero. Anale. Appl. 2021, 14, 186–199. [RifCroce]
7. Kumar, S.; Kumar, D.; Sharma, JR; Argyros, IK Una classe efficiente di metodi senza derivate del quarto ordine per radici multiple. interno J. Sci non lineare. Numero. Simul. 2021. [CrossRef]
8. Zafar, F.; Cordero, A.; Torregrosa, JR Una famiglia di metodi ottimi del quarto ordine per radici multiple di equazioni non lineari. Matematica. Metodi Appl. Sci. 2020, 43, 7869–7884. [RifCroce]
9. Schröder, E. Über unendlich viele Algorithmen zur Auflösung der Gleichungen. Matematica. Anna. 1870, 2, 317–365. [RifCroce]
10. Kung, HT; Traub, JF Ordine ottimale dell'iterazione a un punto e multipunto. J. Assoc. Calcola. Mach. 1974, 21, 643–651. [RifCroce]
11. Ortega, JM; Rheinboldt, WC Soluzione iterativa di equazioni non lineari in più variabili; Stampa accademica: Cambridge, MA, USA, 1970.
12. Traub, Metodi iterativi di JF per la soluzione delle equazioni; Prentice-Hall: Hoboken, NJ, Stati Uniti, 1964.
13. Ostrowski, AM Soluzioni di equazioni e sistemi di equazioni; Stampa accademica: New York, NY, USA; Londra, Regno Unito, 1966.
14. Campos, B.; Cordero, A.; Torregrosa, JR; Vindel, P. Un approccio dinamico multidimensionale ai metodi iterativi con memoria. Appl. Matematica. Calcola. 2015, 271, 701–715. [RifCroce]
15. Devaney, RL Un'introduzione ai sistemi dinamici caotici; Progressi in matematica e ingegneria; CRC Press: Boca Raton, Florida, Stati Uniti, 2003.
For more information:1950477648nn@gmail.com